

محدوده کاربرد موتور الکتریکی
Jan 23, 2026
در بین انواع مختلف موتورهای الکتریکی، پرکاربردترین موتور ناهمزمان AC (که به عنوان موتور القایی نیز شناخته می شود) است. کارکرد راحت، از نظر عملکرد قابل اعتماد، مقرون به صرفه-و از نظر ساختاری قوی است، اما دارای ضریب توان نسبتاً پایین و تنظیم سرعت دشوار است. برای برنامههای-قدرت بالا و سرعت پایین{4}، معمولاً از موتورهای سنکرون (به موتور سنکرون مراجعه کنید) استفاده میشود. موتورهای سنکرون نه تنها دارای ضریب توان بالا هستند، بلکه سرعتی مستقل از مقدار بار را نیز حفظ می کنند که صرفاً توسط فرکانس شبکه تعیین می شود. آنها با ثبات بیشتری عمل می کنند. در سناریوهایی که نیاز به کنترل سرعت دامنه وسیع دارند، موتورهای DC اغلب مورد استفاده قرار می گیرند. با این حال، آنها دارای کموتاتور، ساختارهای پیچیده، هزینه های بالا و چالش های نگهداری هستند که آنها را برای محیط های سخت نامناسب می کند. از دهه 1970، پیشرفتها در الکترونیک قدرت، فناوری تنظیم سرعت موتور AC را به بلوغ رسانده و هزینههای تجهیزات را کاهش داده و امکان پذیرش گسترده آن را فراهم کرده است. توان نامی یک موتور به حداکثر خروجی مکانیکی اشاره دارد که می تواند تحت سیکل های کاری مشخص (پیوسته، کوتاه{13}}یا عملکرد دوره ای متناوب) بدون گرم شدن بیش از حد حفظ کند، و پارامترهای عملیاتی باید مطابق با مشخصات پلاک باشند. در حین کار، تطبیق ویژگی های بار با عملکرد موتور برای جلوگیری از فرار یا توقف ضروری است. موتورهای الکتریکی طیف وسیعی از توان، از میلی وات تا مگاوات را در بر می گیرند. عملکرد و کنترل آنها بسیار راحت است و دارای قابلیتهای خود{17} استارت، شتاب، ترمز، معکوس کردن و نگهداشتن است. به طور معمول، قدرت خروجی موتور با سرعت چرخش در طول تنظیم سرعت تغییر می کند.
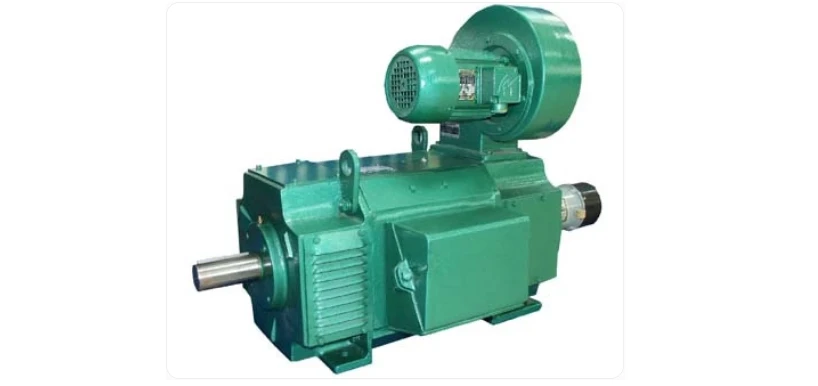
موتورهای با راندمان بالا میتوانند موتورهای سری JO2 را با موتورهای ناهمزمان AC سری Y جایگزین کنند، بدون اینکه به طور قابل توجهی توسط انواع موتورها محدود شوند. بنابراین، تمام کاربردهای مربوط به موتورهای آسنکرون AC را می توان با موتورهای سری Y جایگزین کرد. پتانسیل بازار موتورهای سری Yx با ظرفیت آنها محدود است. در اصل، موتورهای ناهمزمان AC زیر 90 کیلووات را می توان با موتورهای سری Yx با راندمان بالا جایگزین کرد. ظرفیت نصب شده موتورهای آسنکرون AC زیر 90 کیلووات تقریباً 30 درصد از کل ظرفیت موتورهای آسنکرون AC را تشکیل می دهد.
در دهه گذشته، دولت چین متعهد به ترویج فناوری تنظیم سرعت موتور بوده است که به درجات مختلف در صنایع مختلف به کار گرفته شده است. بر اساس بررسی های نمونه انجام شده توسط بخش هایی مانند نفت، نیرو، مصالح ساختمانی، فولاد، فلزات غیر آهنی، زغال سنگ، مواد شیمیایی، کاغذسازی و منسوجات، صنایع نفت، مصالح ساختمانی و شیمیایی به کاربردهای نسبتاً بهتری از تنظیم سرعت موتور دست یافته اند. از میان 400 میلیون کیلووات بار موتور، تقریبا 50 درصد نوسانات بار را تجربه می کنند که 30 درصد از این نوسانات از طریق تنظیم سرعت موتور قابل آدرس دهی است. بنابراین، تنها با در نظر گرفتن ظرفیت بازار، یک بازار بالقوه برای حدود 60 میلیون کیلووات موتورهای سرعت-تنظیم شده وجود دارد. مجموع ظرفیت نصب شده موتورهای مختلف چین از 400 میلیون کیلووات فراتر رفته است، با موتورهای ناهمزمان حدود 90٪، موتورهای کوچک و متوسط{11}} تقریباً 80٪ و موتورهای محرک فن، پمپ ها، کمپرسورها و ماشین آلات مشابه حدود 130 میلیون کیلووات هستند. موتورهای کوچک و متوسط{15}}اکنون بیش از 152 سری، 842 نوع و بیش از 4000 مشخصات را در بر می گیرند. در سالهای اخیر، بخشهای مربوطه مانند صنعت ماشینآلات، تلاشهای صرفهجویی در انرژی موتور، سازماندهی مؤسسات تحقیقاتی و شرکتها را برای طراحی و توسعه موتورهای{21} مختلف صرفهجویی در انرژی، به شدت ترویج کردهاند. اقدامات نظارتی برای حذف تدریجی 63 مدل موتور پرمصرف-و{25}}مصرف انرژی{25} و ارتقاء 24 مدل موتور{27}}صرفهجویی انرژی، با دستیابی به نتایج معین، صادر شده است. این محصولات{29}}صرفهجویی انرژی در درجه اول به دو دسته تقسیم میشوند: یکی موتورهای{30}با راندمان بالا که برای بهبود کارایی موتور طراحی شدهاند، و دیگری موتورهای تنظیمشده سرعت{31}.
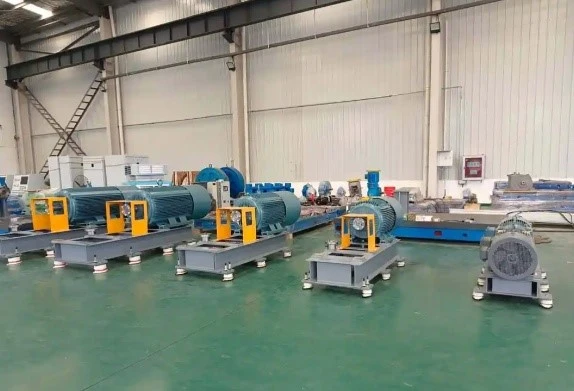
موتور DC بدون جاروبک از بدنه موتور و واحد محرکه تشکیل شده است که آن را به یک محصول یکپارچه الکترومکانیکی معمولی تبدیل می کند. سیمپیچهای استاتور موتور عمدتاً در یک-پیکربندی ستاره متقارن سه فاز متصل میشوند، که بسیار شبیه به یک موتور ناهمزمان سه فاز است. روتور موتور مجهز به آهنرباهای دائمی مغناطیسی شده است. برای تشخیص قطبیت روتور موتور، یک سنسور موقعیت در داخل موتور تعبیه شده است. واحد درایو از وسایل الکترونیکی قدرت و مدارهای مجتمع تشکیل شده است، و وظایف آن عبارتند از: دریافت سیگنال های شروع، توقف و ترمز از موتور برای کنترل عملکرد آن. پذیرش سیگنالهای سنسور موقعیت و سیگنالهای رو به جلو/عکوس برای تنظیم سوئیچینگ لولههای برق در پل اینورتر، در نتیجه تولید گشتاور پیوسته. دریافت فرمان سرعت و سیگنال های بازخورد برای کنترل و تنظیم سرعت چرخش. و ارائه عملکردهای حفاظتی و نمایشگر، از جمله.
از آنجایی که موتورهای DC بدون جاروبک در حالت خود{0}}کنترل شده کار میکنند، به سیمپیچهای راهاندازی اضافی روی روتور مانند موتورهای سنکرون تحت تنظیم سرعت فرکانس متغیر نیاز ندارند، و همچنین در طول تغییرات بار دچار نوسان یا پله نمیشوند. برای موتورهای DC بدون جاروبک با ظرفیت متوسط و کوچک، آهنرباهای دائمی معمولاً از مواد آهن نئودیمیوم خاکی (Nd-Fe{7}}B) با انرژی بالا-{4}}انرژی کمیاب- ساخته میشوند. در نتیجه، موتورهای بدون جاروبک آهنربای دائم نادر زمینی یک اندازه یک قاب کوچکتر از موتورهای ناهمزمان سه فاز با همان ظرفیت هستند. در طول سه دهه گذشته، تحقیقات در مورد تنظیم سرعت فرکانس متغیر برای موتورهای ناهمزمان اساساً بر یافتن راه هایی برای کنترل گشتاور آنها متمرکز شده است. موتورهای DC بدون جاروبک بدون آهنربای دائمی کمیاب بدون شک مزایایی در تنظیم سرعت به دلیل دامنه وسیع سرعت، اندازه جمع و جور، راندمان بالا و حداقل خطای سرعت ثابت{14} از خود نشان خواهند داد. موتورهای DC بدون جاروبک که ویژگیهای موتورهای DC برس خورده را به ارث میبرند و در عین حال به عنوان دستگاههای تبدیل فرکانس نیز عمل میکنند، به عنوان مبدل فرکانس DC نیز شناخته میشوند که اصطلاح بینالمللی شناخته شده BLDC است. موتورهای DC بدون جاروبک از نظر بازده عملیاتی، گشتاور{17}}سرعت پایین و دقت سرعت، از هر مبدل فرکانس با فناوری کنترل بهتر عمل میکنند و آنها را شایسته توجه صنعت میکند. این محصول قبلاً با ظرفیتهای بیش از 55 کیلووات تولید شده است و میتوان آن را تا 400 کیلو وات طراحی کرد و نیازهای صنعتی برای صرفهجویی در انرژی و راهحلهای درایو با کارآیی بالا{21}را برطرف کرد.


